Fuente: Jeff Bigler, Physics 1: Mechanics in Plain English, edición octubre de 2025, pp. 174–177. Consultar el original (PDF).
Elegir una representación de la posición
En coordenadas cartesianas, un punto se representa mediante componentes $(x,y)$ o $(x,y,z)$ respecto de ejes y un origen. En polares se utiliza la distancia al origen y un ángulo. El sistema apropiado es el que facilita representar las relaciones del problema.
Estas representaciones no cambian la posición física. Cambian los números y las variables que se usan para describirla. Siempre deben fijarse origen, ejes, referencia angular y sentido de ángulos positivos.
Coordenadas polares
Un punto plano tiene coordenadas $(r,\theta)$, con $r\ge0$ y ángulo medido desde la referencia elegida. En la convención matemática usual de estas notas, 0° corresponde al eje x positivo y los ángulos crecen en sentido antihorario.
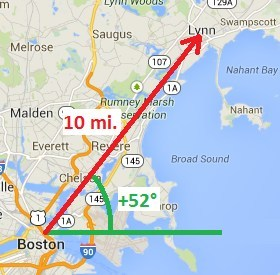
El original describe Lynn respecto de Boston como 10 millas a 52° al norte del este. Esa es una descripción polar. Una brújula suele medir rumbo desde el norte y en sentido horario, de modo que el mismo rumbo sería 38° al este del norte. No mezcles las dos referencias.
Convertir de cartesianas a polares
$$r=\sqrt{x^2+y^2}$$La razón $y/x$ ayuda a encontrar el ángulo, pero el cuadrante debe conservarse. Si está disponible, usá $\theta=\operatorname{atan2}(y,x)$. Para $x=0$, determiná el sentido vertical sin dividir por cero. En el origen $r=0$, el ángulo no está determinado.
Para el ejemplo original $(5,12)$:
$$r=\sqrt{5^2+12^2}=13$$$$\theta=\arctan(12/5)\approx67{,}38^\circ\approx1{,}176\ \mathrm{rad}$$Se obtiene $(13,67{,}38^\circ)$. En otro cuadrante, el arco tangente simple no bastaría para asignar la dirección.
Convertir de polares a cartesianas
$$x=r\cos\theta,\qquad y=r\sin\theta$$Para $(8,25^\circ)$:
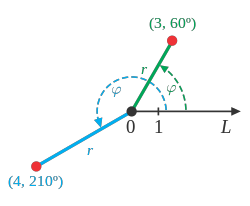
$$x=8\cos25^\circ\approx7{,}25,\qquad y=8\sin25^\circ\approx3{,}38$$Los puntos $(3,60^\circ)$ y $(4,210^\circ)$ de la p. 176 ilustran radios y cuadrantes diferentes. El segundo tiene ambas componentes negativas aunque su radio sea positivo.
Coordenadas cilíndricas
Las coordenadas $(r,\theta,z)$ agregan altura a la representación polar de la proyección en el plano horizontal. Aquí $r$ es la distancia al eje z, no la distancia total al origen en tres dimensiones.
$$x=r\cos\theta,\qquad y=r\sin\theta,\qquad z=z$$Para volver: $r=\sqrt{x^2+y^2}$ y el ángulo se determina por las componentes horizontales. Esta representación resulta útil cuando la simetría se organiza alrededor de un eje.
Coordenadas esféricas
El original utiliza $(r,\theta,\phi)$: $r$ es distancia al origen, $\theta$ el ángulo horizontal y $\phi$ el ángulo medido desde la dirección vertical positiva. Las convenciones para estas letras cambian entre libros; hay que declararlas.
Con esa elección:
$$x=r\sin\phi\cos\theta$$$$y=r\sin\phi\sin\theta$$
$$z=r\cos\phi$$
Desarrollo adicional de esta adaptación: las fórmulas explicitan la convención descrita por el original. Para $r>0$, $r=\sqrt{x^2+y^2+z^2}$ y $\phi=\arccos(z/r)$. En los puntos del eje vertical, el ángulo horizontal es indeterminado.
Longitud y latitud geográficas son una referencia familiar, pero la latitud se mide desde el ecuador. No es la misma variable que el ángulo polar medido desde el eje: con esta convención, latitud = $90^\circ-\phi$ en una aproximación esférica.
Utilizar el sistema que simplifica
Para una trayectoria recta suelen ser útiles las cartesianas; para una rotación alrededor de un centro, las polares separan radio y giro. No es necesario convertir continuamente si el problema ya puede resolverse con su representación natural. Sí hay que convertir al comparar datos escritos en sistemas distintos.
Las coordenadas cilíndricas y esféricas se presentan como ampliación de referencia. El original señala que la mayoría de sus problemas AP de este nivel se trabajan en una o dos dimensiones.
Traducción y adaptación desarrollada del original de Jeff Bigler. Se reorganiza el texto para lectura web y se identifican las aclaraciones y ejercicios propios. Original y adaptación: CC BY-NC-SA 4.0. Adaptación para el sitio de Prof. Ing. Luciano Lamaita.